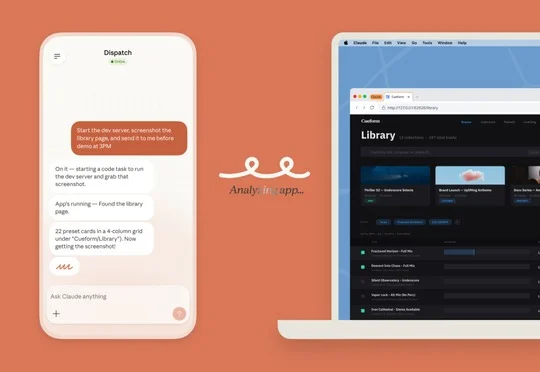
GPT-6 成了 AI 操作世界的「万能接口」
GPT-6 成了 AI 操作世界的「万能接口」OpenAI 最新发布的 GPT-6 Astra 凭借 Computer Use 能力,能够自主操作电脑软件(如 Blender 建模、Minecraft 挖钻石)、通过屏幕与键鼠完成复杂任务,并已延伸至机械臂绘画等物理世界操作,被视为 AI 操作世界的「万能接口」。
来自主题: AI资讯
10409 点击 2026-09-30 11:06

 搜索
OpenAI 最新发布的 GPT-6 Astra 凭借 Computer Use 能力,能够自主操作电脑软件(如 Blender 建模、Minecraft 挖钻石)、通过屏幕与键鼠完成复杂任务,并已延伸至机械臂绘画等物理世界操作,被视为 AI 操作世界的「万能接口」。
OpenAI的通用模型GPT-6 Astra在机器人控制领域展现出强大能力,可规划动作并指挥机械臂完成积木抓取等任务,但精细操作仍存局限,这使机器人领域的OpenAI可能正是OpenAI自身。
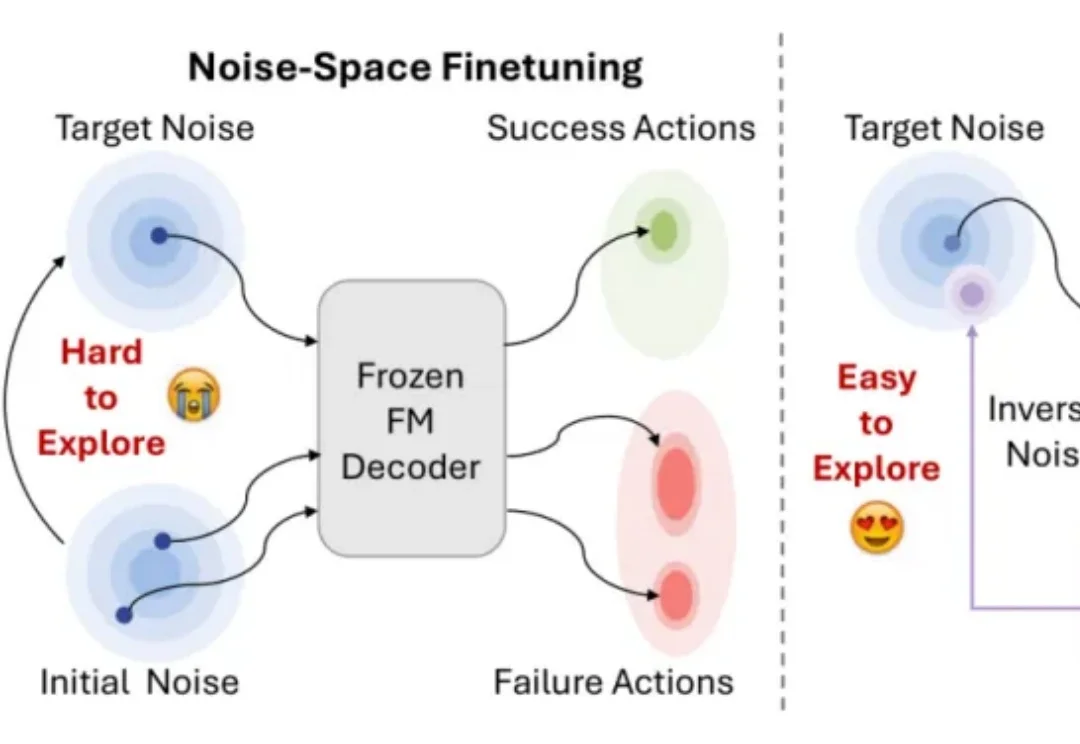
视觉 - 语言 - 动作模型(Vision-Language-Action Model,VLA)正在成为机器人操作的重要基础模型。经过少量示范微调后,VLA 已经能够完成抓取、放置、堆叠等多种任务。然而,一旦任务涉及精密接触、狭小容差或分布外位置,模型的成功率仍会明显下降。
S²-VLA 引入信念状态和自适应动态门控,仅用2B参数、7GB显存,长程操控超越7B模型。

2026世界机器人大会(WRC)开幕当天,北京亦庄的展馆里挤满了人形机器人、工业机械臂和各式各样的灵巧手Demo。

在 Demo 中,我们能看到花样百出的机器人表演,但在工厂里,机械臂换了一个工件型号,工程师们却还要蹲在产线前重新编程三小时。

当机器人把书放进抽屉,它看到的是一串二维图像,然而真正需要完成的,却是一段发生在三维空间、持续随时间演化的动作。
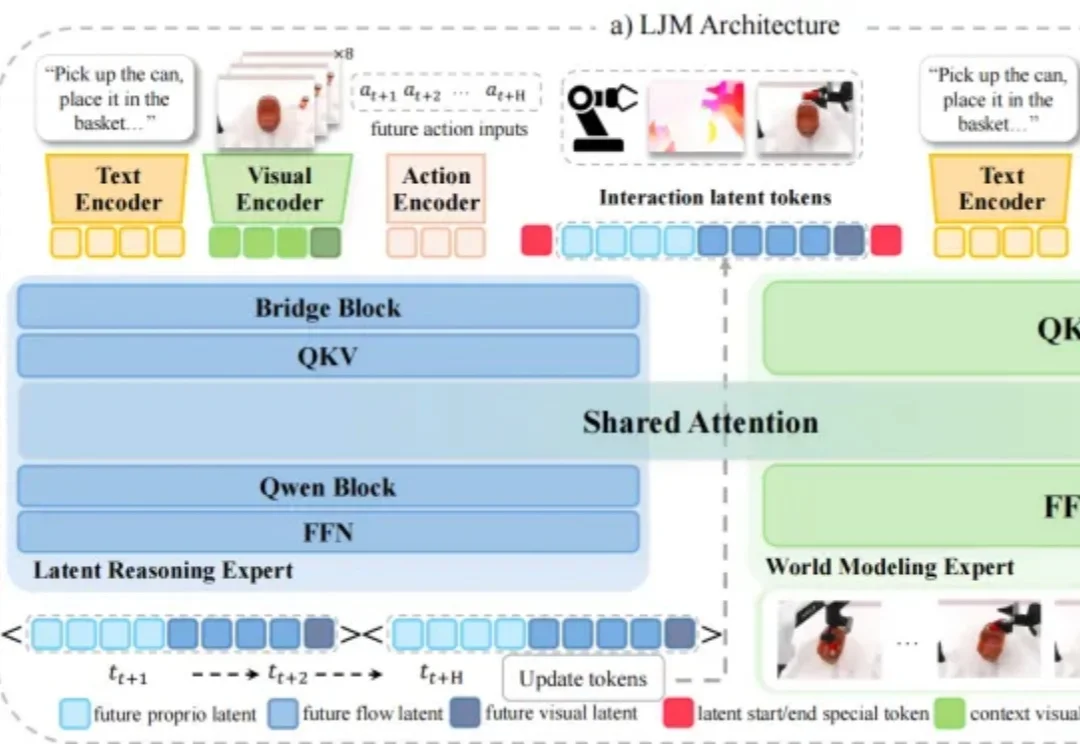
机器人实验室里,这样的画面总是反复出现:屏幕上模拟的机械臂正以完美轨迹移动,但真实世界的一边,玻璃杯还待在桌面上,甚至已被夹爪打翻。
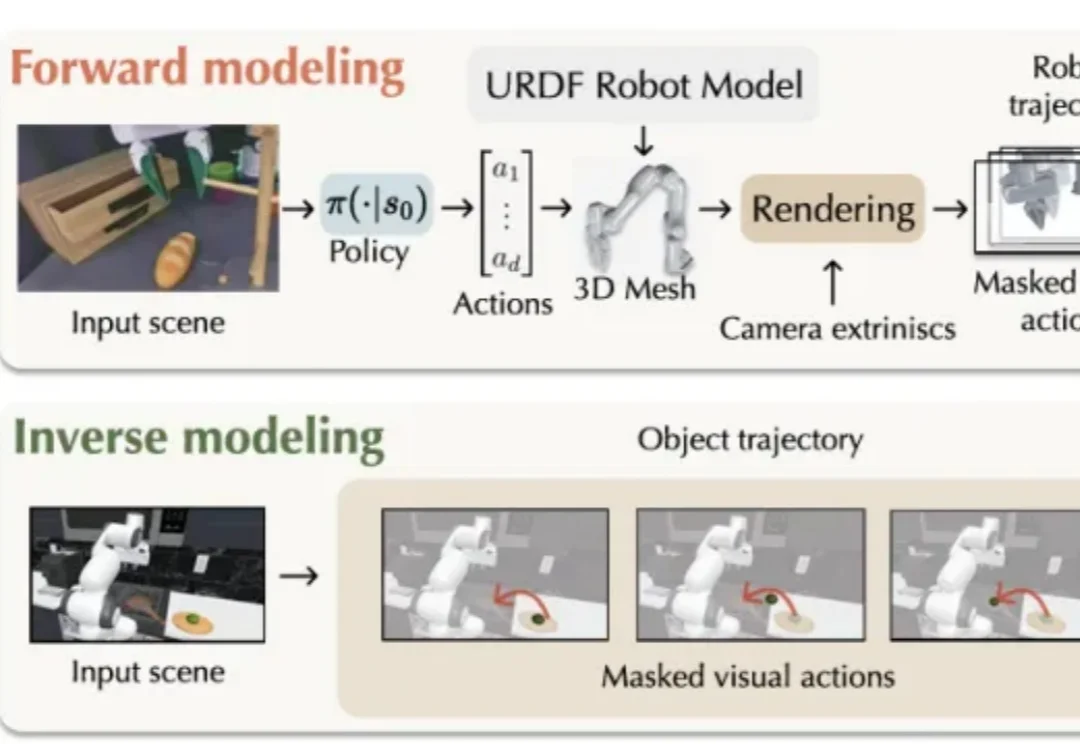
如果要让机械臂把咖啡机旁的杯子移到桌上,需要经历哪几个步骤?
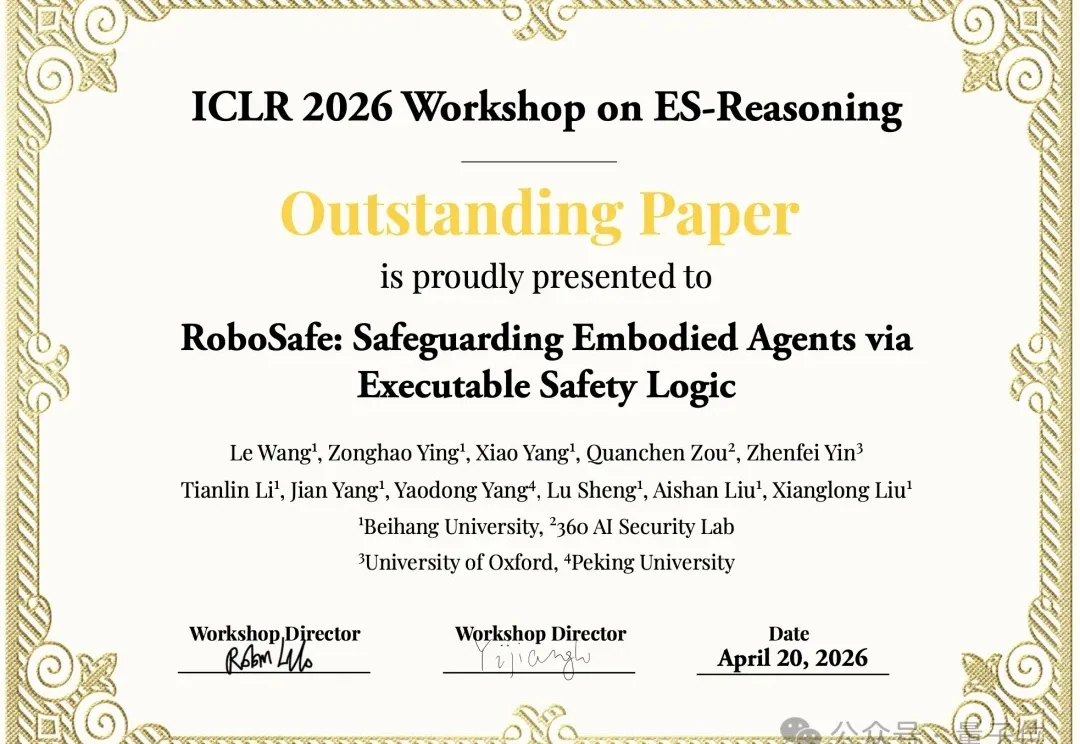
当大模型开始控制机械臂、家用机器人时,“安全”这件事也变得不一样了。