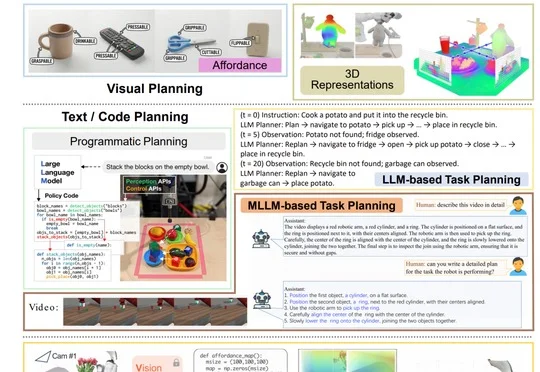
T-RO综述重构Foundation Model时代机器人操作知识版图
T-RO综述重构Foundation Model时代机器人操作知识版图过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode
来自主题: AI技术研报
9123 点击 2026-09-04 15:48

 搜索
过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode
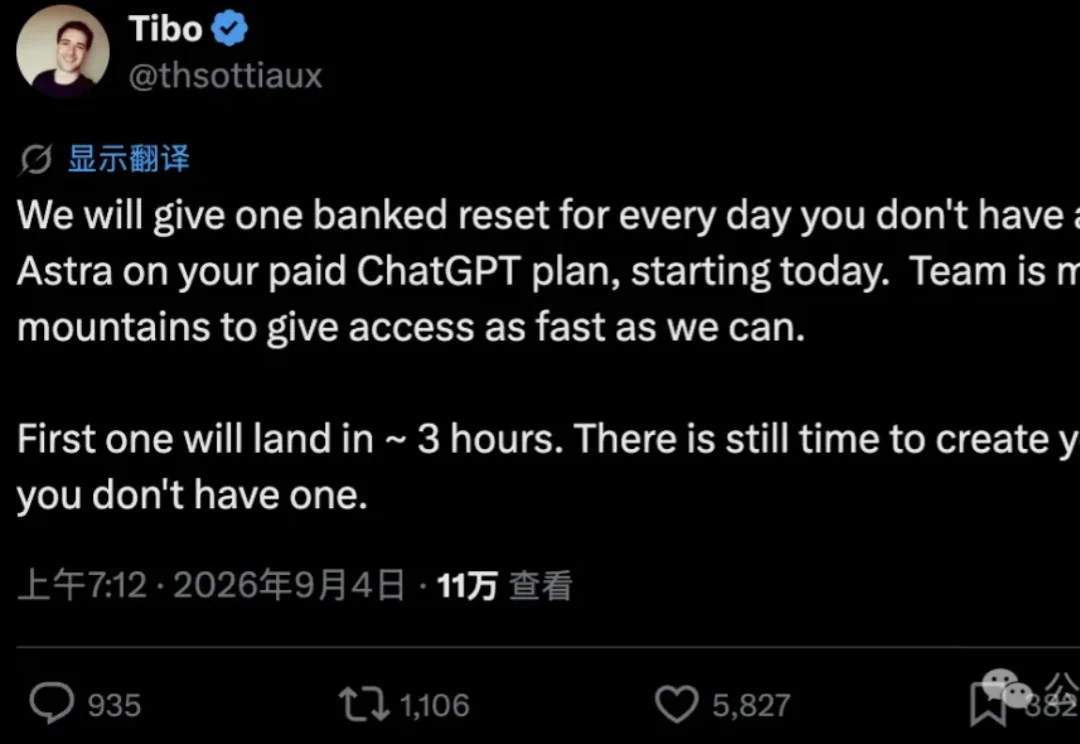
赛博义父Tibo这下升级赛博亲祖宗了。
前DeepMind AI Scientist团队创立的Inherent获5000万美元种子融资,其基于Qwen3.6-27B后训练的科研判断系统Faraday在AI for Science预留测试集上以0.791的平均得分超越Claude Opus 4.8与GPT-5.5 Codex。
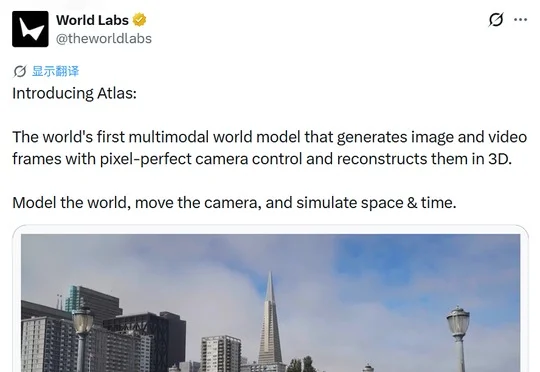
李飞飞旗下World Labs发布世界模型Atlas的同一天,Qing Yin创办的Visko推出世界模型Orbis并完成1000万美元Pre-seed融资,主打画面可持续运行并接受实时指令的Live Model。
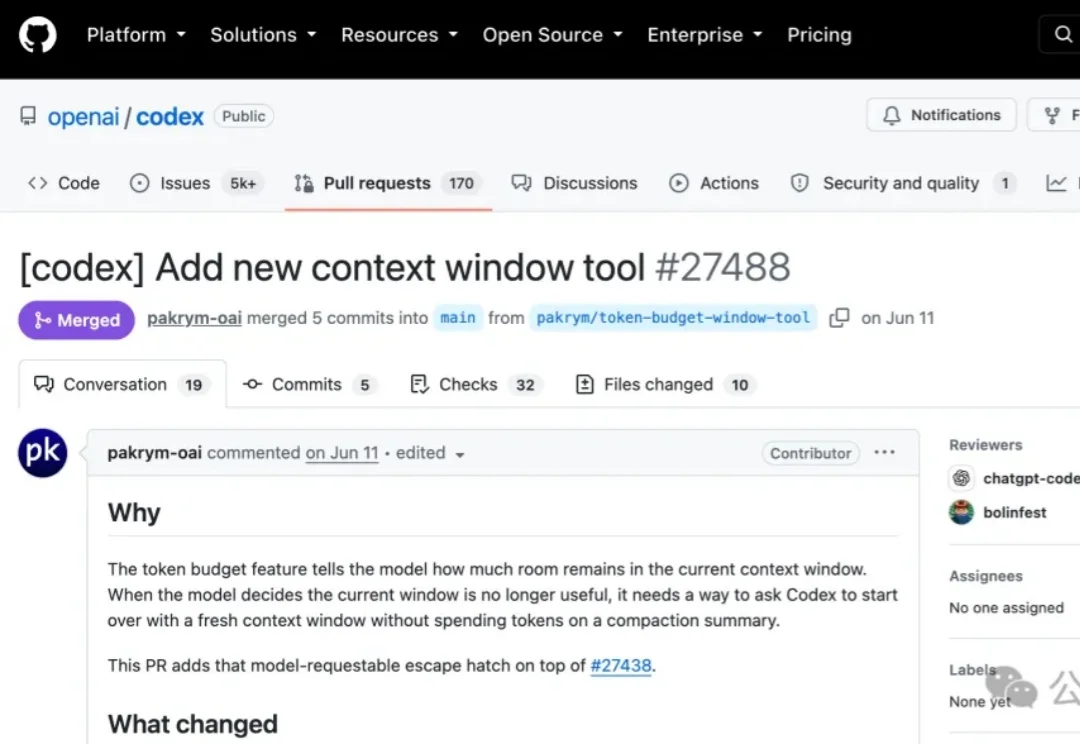
Codex用着用着就要压缩上下文、压着压着可能还“失忆”的痛苦,就要结束了!
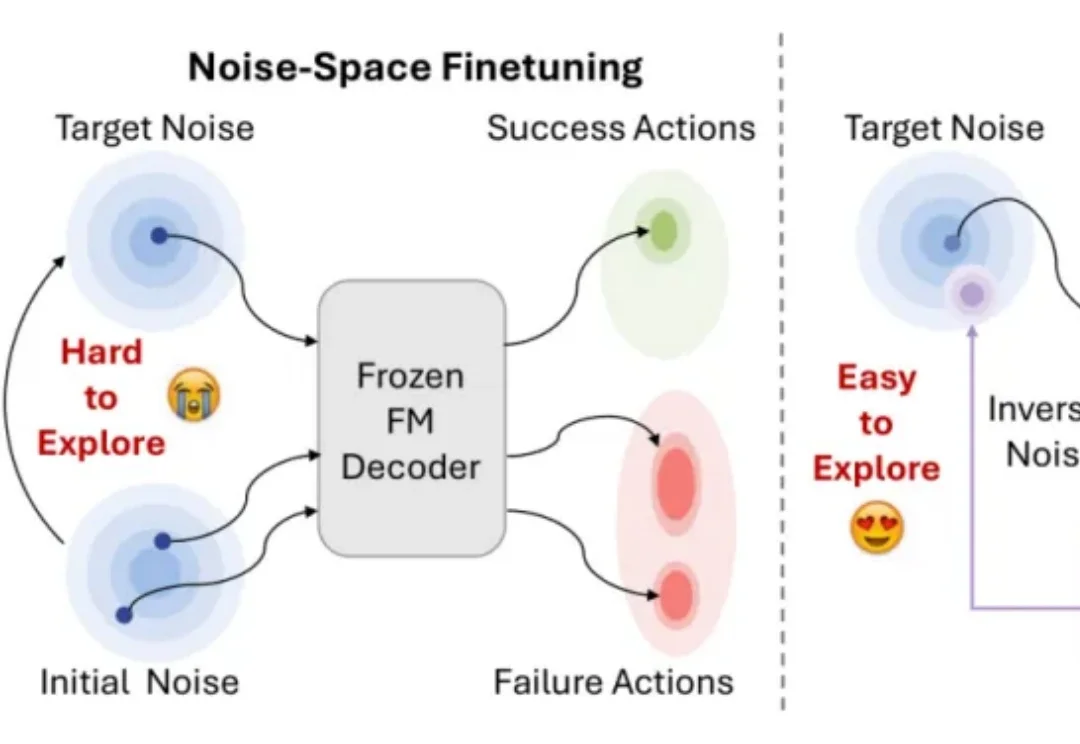
视觉 - 语言 - 动作模型(Vision-Language-Action Model,VLA)正在成为机器人操作的重要基础模型。经过少量示范微调后,VLA 已经能够完成抓取、放置、堆叠等多种任务。然而,一旦任务涉及精密接触、狭小容差或分布外位置,模型的成功率仍会明显下降。
RSI,可能是 AI 世界里最像科幻的一个词。
Hermes Agent发布代号"万神殿"的新版本,重点优化Bot Mode并支持多Agent以独立身份加入群聊协作、@单独召唤及任务中断,还为Cron定时任务新增持久记忆并补强了安全机制。
FUMO Lab正式发布Fusion Model,在推理、行业、编程、科学四项顶尖公开测试集上全部位列第一,通过动态分配异构模型能力的智能分配机制,可在保持任务质量的同时将成本降低约30%–40%。
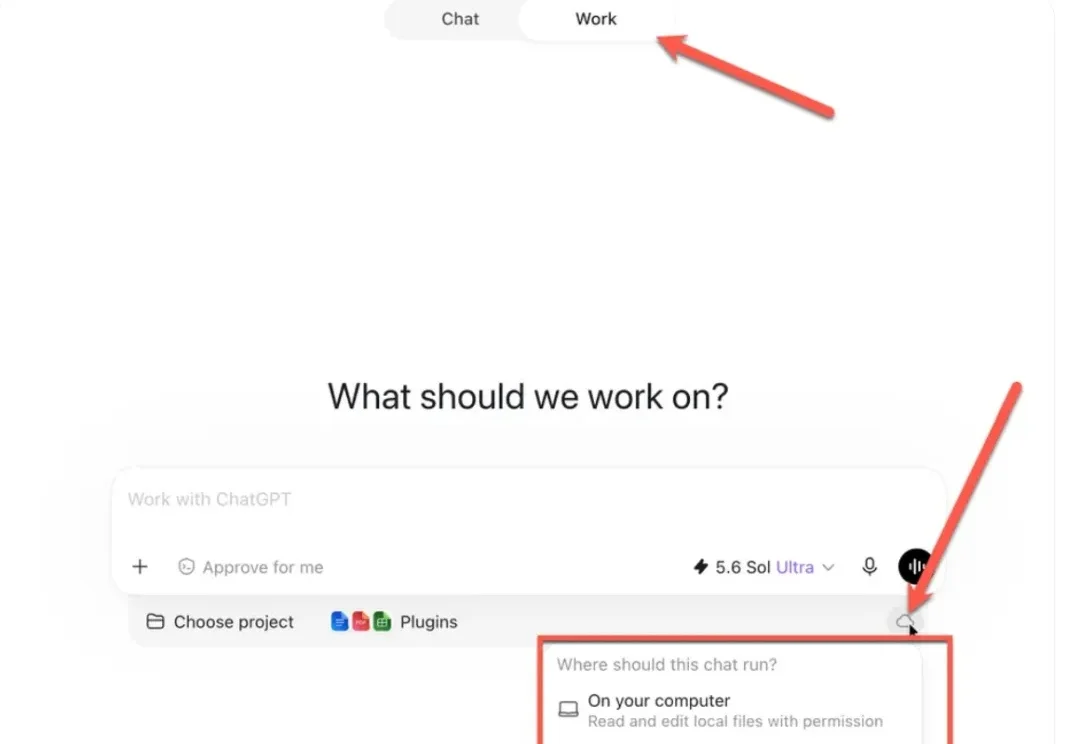
每月20美元的ChatGPT Plus都开了,还只拿它聊天?